
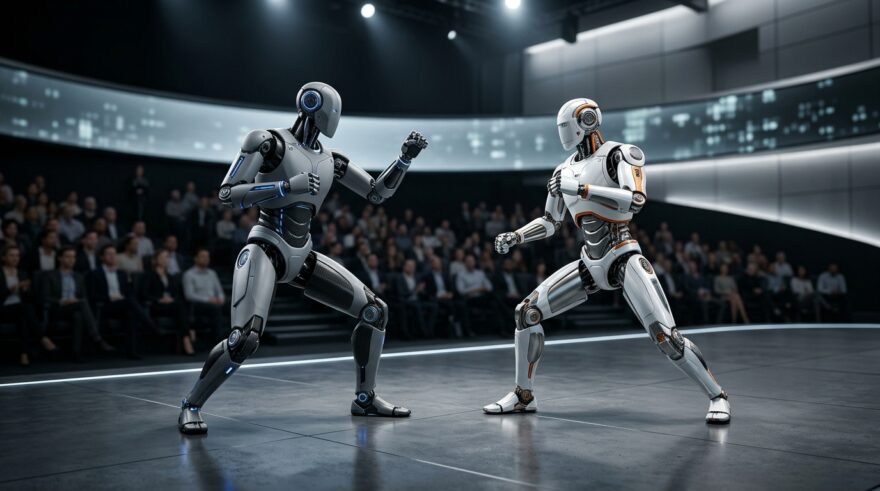
在2026年11月5日於上海舉行的第九屆虹橋國際經濟論壇人形機器人與具身智能產業創新發展合作論壇上,宇樹科技創始人兼董事長王興興發表演說,宣布該公司在近一至兩個月內,已成功實現基於「端到端世界模型」(End-to-End World Model)驅動的人形機器人全自主格鬥技術。
這項技術突破代表具身智能決策鏈條的顯著精簡。在端到端世界模型技術架構之下,人形機器人完全依托搭載的視覺感測鏡頭即時採集現場環境畫面,並由神經網絡模型直接進行空間推理與動作決策,整個對戰過程完全無需人工遠程遙控介入,機器人可自主依據對手動作進行判斷與反制。
在動作庫與泛化能力方面,宇樹科技目前研發的自主格鬥系統已能做到十幾到二十種動作的自由組合。王興興在演講中指出,目前展現的僅是基礎框架,理論上隨著訓練時長與數據積累的持續深入,該模型未來能夠加載並自由組合幾百甚至上千種不同的搏擊與應對動作,進一步提升機器人應對複雜動態交互的靈活性。
王興興透露,宇樹科技針對機器人自主格鬥的構想最早始於2025年。不過隨著底層控制與平衡算法的迅速升級,當前的格鬥演示出現了意料之外的視覺反差。王興興在論壇上表示:「有一個很有趣的現象是,現在格鬥表演的觀賞性反而不如去年,原因是過去機器人穩定性差,打鬥的對抗感更強;如今機器人穩定性大幅提升,無論受到怎樣擊打都站得很穩,倒地、摔倒的場面變少了。」
除了格鬥動作本身的突破,宇樹科技目前正全力將研發重心投入至機器人AI模型自進化閉環系統。王興興分析,大型語言模型企業目前普遍已在軟件層面構建出內部閉環,能夠由AI自主完成數據採集、數據標註、模型訓練以及迭代評估等全套流程,極大程度降低了對人工介入的依賴;相較之下,具身智能領域此前在軟硬件結合的自動化推進上節奏較慢。
為了解決具身智能的數據飛輪問題,王興興強調基礎模型的能力愈強,整體系統的自我迭代速度就會愈快。他針對未來的驗證規劃指出:「對於宇樹科技而言,部署一萬台機器人用於測試評價,實現難度和成本都是可控的。自動化閉環會像雪球一樣越滾越大,為後續大規模機器人部署提供支撐。」透過萬台設備規模的自動化測試與反饋機制,宇樹科技預期將為具身智能產業進入規模化商用鋪路。

 可近觀 可評點